午前 2 時に倉庫に入り、パレタイザーがボトル入り飲料水のケースの隣にシリアルの箱を積み上げるのに苦労しているのを見たことがある人なら、なぜこの質問が重要なのかがわかるでしょう。私はここのパレタイジング ロボット チームの一員であるジェイクです。古いロボットでは SKUD 混合シフトに対応できないと断言する倉庫管理者からの質問に対応するのに多大な時間を費やしています。問題は、ほとんどの人が、さまざまな寸法の製品を扱うということは、単にロボットのアームが届くだけではなく、小さくスマートな細部が連携して機能するシステム全体であることを理解していないということです。コーヒーを飲みながらおしゃべりするように、これを詳しく説明しましょう (堅苦しいエンジニアリング専門用語は使わないことをお約束します)。
まず、これが大きな問題点である理由について話しましょう。昔は、ロボットが特定の仕事に固定されているのを見たことがあるでしょう。1 つはソーダの缶を担当し、もう 1 つは冷凍ピザの大きなパレットを担当していました。別の製品に交換する必要がある場合、チームがレンチを使用する準備が整うまで、エンド エフェクターを切り替え、パレットの高さを調整し、すべてを調整するのに 2 時間を費やすことになります。今、電子商取引と小規模バッチサイズがブームになっているのでしょうか?混合 SKU はノンストップです。 1 つのパレットには、1 リットルのソーダケース、5 ポンドの米袋、犬のおやつの入った小さな箱が、転倒を避けるためにすべて完璧に積み重ねられている場合があります。そこが、優れたパレタイジング ロボットの真価を発揮するところです。ただし、それは、直前の動作を繰り返すだけでなく、適応するように構築されている場合に限ります。
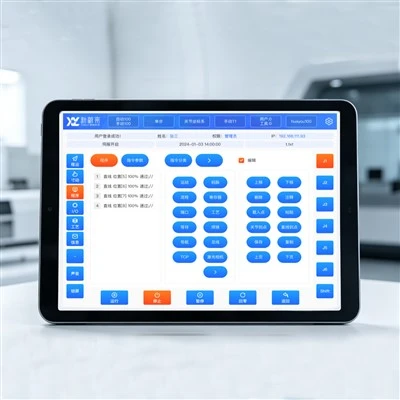
運用の頭脳であるソフトウェアから始めましょう。地球上で最も豪華なアームを持っていても、その制御システムが厳格であれば、異なる次元では役に立ちません。私たちのチームは、パレタイジング ロボットを販売するだけでなく、コーディングの必要もなく、製品のサイズ (長さ、幅、高さ、重量も) を 2 回のクリックで入力できるソフトウェアを開発しています。待ってください。ここで当社の実際の機器の一部を紹介しましょう。当社の Collaborative Cobot Palletizer シリーズには、制御ソフトウェアに保存された事前構築されたパレタイジング パターンが付属しています。したがって、12x12 インチのボックスから 8x8 インチのボックスに切り替える場合、すべての位置を手動でプログラムする必要はありません。新しいサイズに適合するパターンを選択するだけで、アームの経路が自動的に調整されます。これは、専任のロボット工学エンジニアがいない中小規模の倉庫にとっては大きな変革となります。
しかし、ソフトウェアの進歩には限界があります。次の大きな部分はエンドエフェクター、つまり製品をつかむ「手」です。多くの安価なパレタイジング ロボットがうまくいかないのはこの点です。平らな箱専用のグリッパーでは、丸い水筒や不規則な形の袋には対応できません。私たちのアプローチは?当社は、複数の製品タイプにまたがって動作する、柔軟で交換可能なエンド エフェクターを構築したり、それらをオンザフライで切り替えるシステムを設計したりします。たとえば、当社の CR30 協調パレタイジング ロボットは、90 秒以内に真空グリッパー (滑らかで平らな箱に最適) から機械式グリッパー (硬いケースに最適) に切り替えることができます。これは、古いロボットにかかる 30 分よりもはるかに速いです。また、非常に小さいものや奇妙な形のものを扱う場合は、カスタム プログラミングを必要とせず、グリッパーをカスタマイズすることもできます。
次はアダプティブビジョンシステムです。これはほとんどの人が語らない秘密のソースです。これは、製品を掴む前に各製品をチェックするロボットの「目」と考えてください。当社の協働ロボット パレタイザー システムには、インフィード コンベアの上に取り付けられた 2D カメラと 3D カメラが付属しています。これらのカメラは、入ってくるすべての製品をスキャンし、その正確な寸法、重量、さらにはコンベア上での向きまで記録し、その情報をロボットの制御システムに送信します。そのため、ボックスがわずかに中心からずれている場合 (作業者が完璧にセットしなかった場合など)、ビジョン システムがロボットのグリップ パスをリアルタイムで修正し、手動調整は必要ありません。先月、スナック食品を配布しているお客様がいらっしゃいましたが、商品の位置がずれているため、10 パレットごとに 1 つを積み直さなければなりませんでした。今?既存のロボットにビジョン システムを追加するだけで、その数は 100 分の 1 にまで減少します。これにより、無駄が減り、作業のやり直しによる怪我が減り、スループットが大幅に速くなります。
さまざまな製品を扱う場合、重量も大きな要素となります。 50ポンドのドッグフードケースを持ち上げることができるロボットは、柔らかく滑りやすい10ポンドの袋を積み重ねると苦戦するかもしれません。当社の CR40 協働パレタイジング ロボットの可搬重量は 40 キログラムで、当社の小型モデルよりも大きいですが、各関節にトルク センサーも備えています。滑りやすい小麦粉の袋を掴むと、センサーが力の強さを感知し、袋を潰したり落としたりしないようにグリッパーの圧力を調整します。製品が台無しになったり、パレットが壊れて時間を無駄にしたりすることはもうありません。また、電子機器の小さな箱のような軽量の製品の場合、システムはグリップの圧力を下げることができるため、包装に傷がつかないようにできます。これは硬いロボットではできないことです。
待って、パレット サイズの柔軟性についても話しましょう。多くの企業では、パレット サイズが 1 つだけではありません。標準の 48 x 40 インチのパレットを使用する場合もあれば、オンライン注文用に小さいハーフパレットを使用する場合もあります。当社のすべてのパレタイジング ロボットでは、複数のパレット レイアウトをソフトウェアに保存できます。したがって、完全なパレットから部分的なパレットに切り替える場合は、そのレイアウトを選択するだけで、ロボットが積み重ねの高さとレイヤー間の距離を自動的に調整します。パレットサイズごとにアームの端の位置を再校正する必要はありません。私たちには、さまざまな店舗でフルパレットとハーフパレットを毎日切り替える必要があるクラフト飲料の顧客がいましたが、彼らの古いロボットでは切り替えに1時間かかりました。さて、私たちのシステムではどうでしょうか?彼らはそれを2分フラットで行います。このような小さな成果が積み重なり、生産量が大幅に増加し、ダウンタイムが減少します。
もちろん、ここで人々は協働ロボットと従来型ロボットの違いについて尋ねますが、それは正当な質問です。多くの倉庫はロボットに取って代わられることを懸念していますが、協働パレタイジングロボットは人間に取って代わるのではなく、人間と一緒に作業するように設計されています。たとえば、作業者が製品を調整したり、詰まりを修正したりする必要がある場合、ロボットには、何かまたは誰かに触れるとすぐに停止する力感知技術が搭載されています。そのため、これらのロボットは、生産ラインの周囲に大きな安全ケージがない小規模な倉庫に最適です。また、さまざまな次元の処理に関しては、協調モデルのほうが適応性が高くなります。その制御システムは、大量生産の大バッチ工場だけでなく、ユーザーフレンドリーになるように構築されているからです。


正直に言うと、完璧なシステムなど存在しません。もちろん限界はあります。サイズが大きすぎたり、重すぎたりする非常に不規則で不安定な製品を扱っている場合は、カスタム ソリューションが必要になる可能性があります。しかし、当社が扱う製品の 90% (箱、ケース、袋、ボトル、小さな容器) については、当社の標準的なパレタイジング ロボット ギア ラインを使用すれば、苦労することなく処理できます。重要なのは、これらのシステムは万能ではなく、製品ラインの変化に応じて学習して調整できるように構築されているということです。これはまさにほとんどの倉庫が現在必要としているものです。
私たちがすべてのお客様にお伝えしていることは、手作業でパレットを積み上げたり、製品をすぐに切り替えられないロボットと格闘したりしている場合は、テーブルの上にお金を置き忘れていることになります。ロボットの再調整によるダウンタイムには 1 日あたり数千ドルのコストがかかり、製品の損傷や安全上のインシデントが発生するとさらに費用がかかります。幸いなことに、これを機能させるために倉庫全体を大規模に改修する必要はありません。小規模から始めて、共同パレタイザーを追加し、徐々に拡張することができます。
現在のロボットが混在した次元に苦労していることにうんざりしている場合、または肉体労働を削減するオプションを検討しているだけの場合は、私たちがお手伝いします。当社のチームは、小規模施設用の CR30、より重い荷物用の CR40、またはお客様のラインに合わせた完全な協働ロボット パレタイザー システムのセットアップなど、お客様の特定の製品に適したギアについて説明します。あなたのニーズについてお気軽にお問い合わせください。セールストークは不要です。これらのロボットを毎日使用している人々からの本当のアドバイスだけが必要です。
参考文献
- 「自動パレタイジング: 混合生産のための柔軟性の最適化」、ロボット産業協会、2023 年。
- 協調ロボットのペイロードとエンドエフェクターの互換性、国際ロボット連盟、2022 年。
- 倉庫の生産性トレンド: 混合 SKU の取り扱い、サプライ チェーン ダイジェスト、2024 年。
- 産業用ロボットにおける力感知技術、Journal of Manufacturing Systems、Vol. 45、2022年。
- 2024年パレタイジングロボット市場レポート、ABB Robotics Global、2024年。